料箱机器人驱动轮选型指南:料箱机器人的轮子,承重才75公斤,为什么反而比 AGV 更难选?
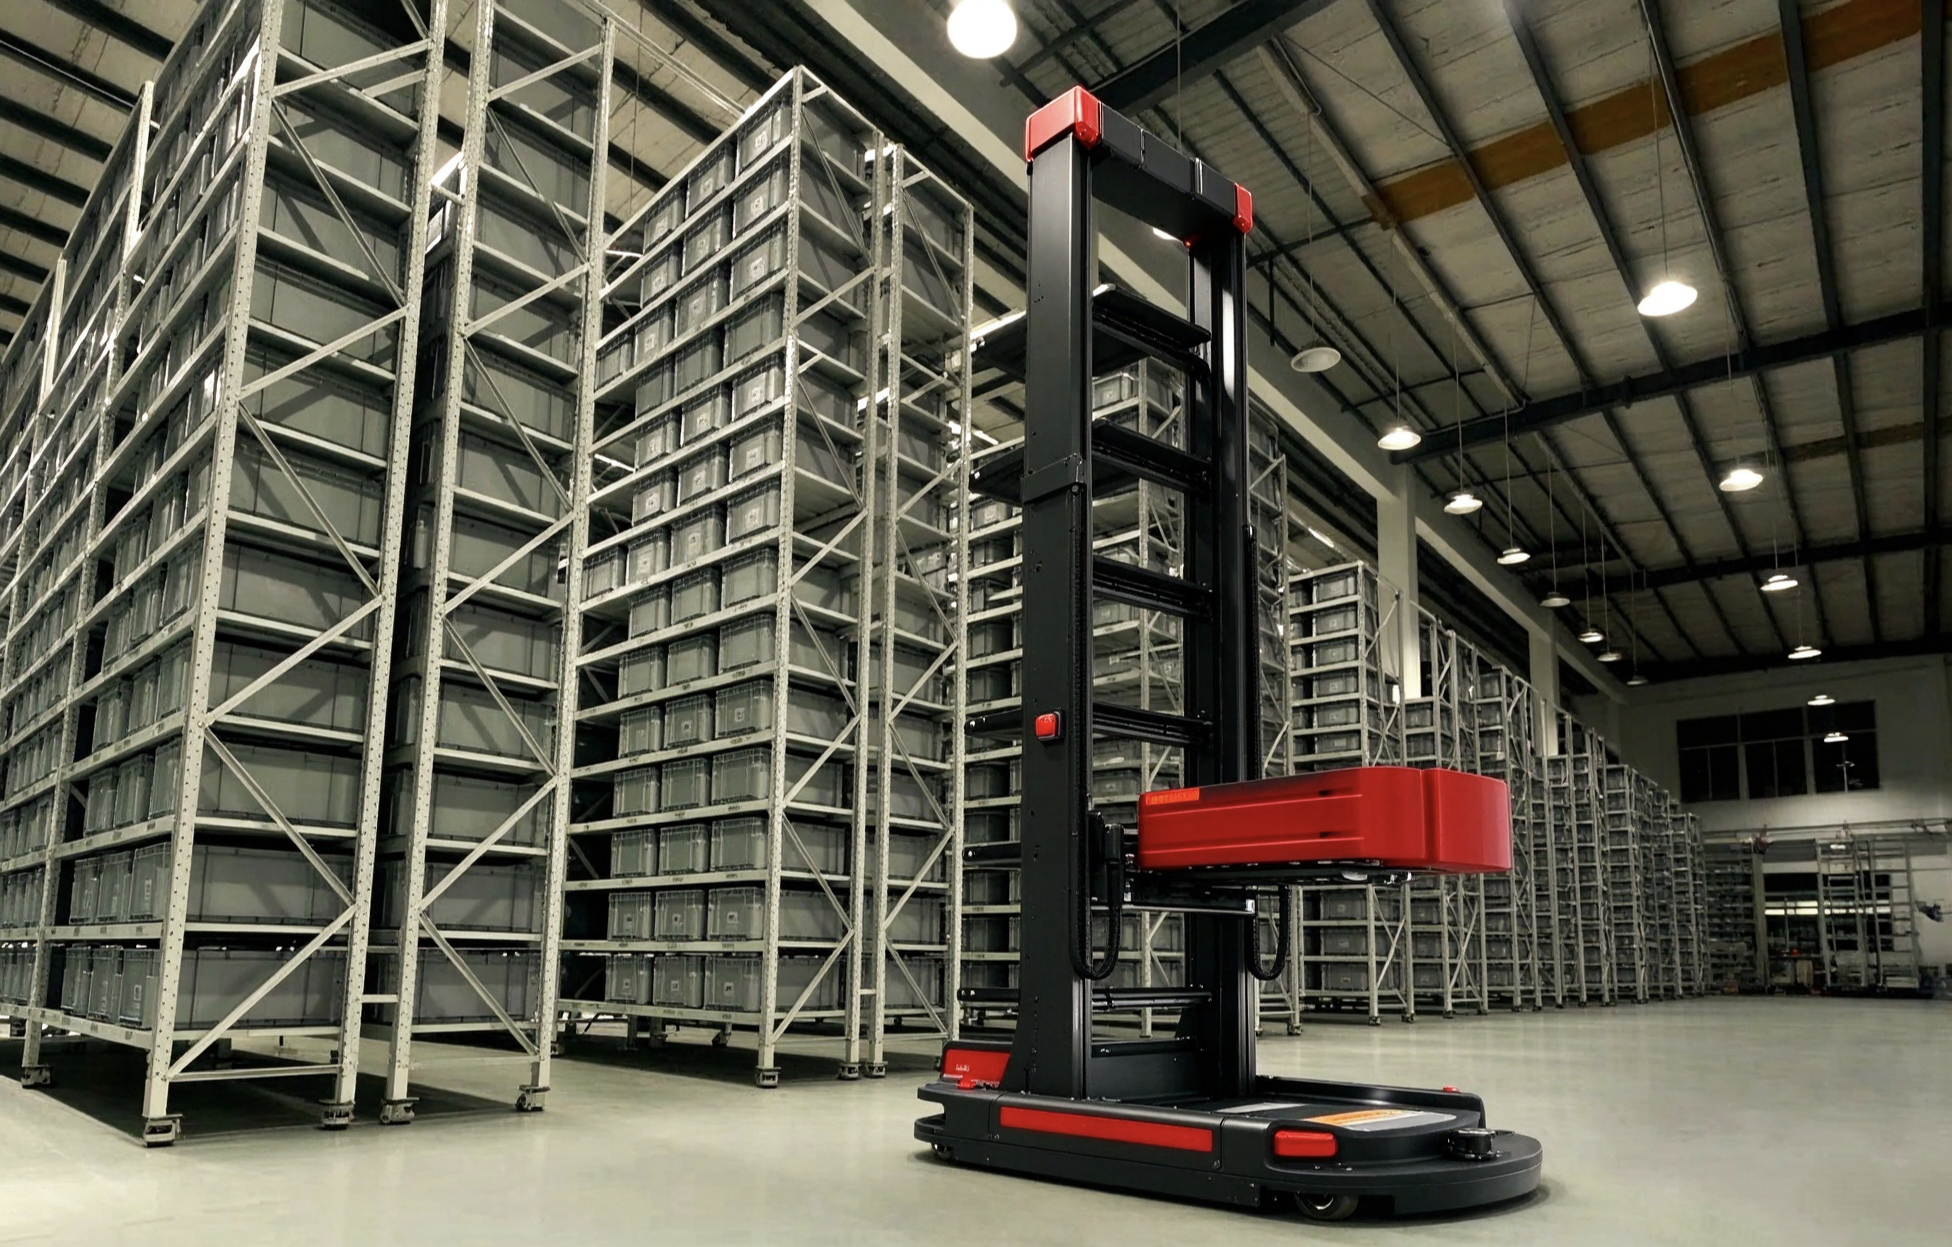 ► 料箱机器人对驱动轮的首要要求是重复定位精度,而非承载能力。整机总重通常在150至300公斤,分摊到单轮仅30至75公斤,远低于同尺寸AGV。
► 左右驱动轮直径若相差0.5毫米,在500毫米轮距下行走3米,末端横向偏移约30毫米;而料箱机器人对接公差通常按正负10毫米控制,这个偏差已足以导致取放失败。
► 硬度选择取决于地面与节拍两个变量:环氧地坪、高频启停场景选93A级耐磨配方;洁净车间、静音要求高的场景选75A级低硬度配方。
► 汉科以Eamflex 93A与Saxflex 75A双胎面体系覆盖上述两类工况,轮体经CHOTEST三坐标测量平台按1微米精度检测,确保同批次轮径一致。
► 换轮判据建议用轮径衰减量而不是使用时长:磨损0.3至0.5毫米进入复检,超过0.8毫米成对更换,标定周期按实测轮径确定,而非按日历。
▎料箱机器人驱动轮关键参数一览
参数项 | 典型范围 | 说明 |
单轮载荷 | 30 至 75 kg | 整机150至300kg,四轮或六轮布置 |
行走速度 | 1.0 至 2.0 m/s | 低于高速搬运AGV,高于产线输送 |
日启停次数 | 300 至 2000 次 | 按班次与货位密度计,是疲劳主因 |
驱动轮直径 | φ100 至 φ150 mm | 视底盘高度与越障要求 |
左右轮径配对公差 | ≤ 0.1 mm | 超差直接表现为直线跑偏 |
邵氏硬度 | 93A / 75A 两档 | 对应耐磨优先与地面保护优先 |
轮径衰减复检线 | 0.3 至 0.5 mm | 以实测轮径为准,不看使用时长 |
轮径衰减更换线 | 0.8 mm | 成对更换,避免单侧新旧混用 |
摩擦系数保留值 | ≥ 0.6 | 低于此值打滑概率明显上升 |
对接精度要求 | ± 5 至 ± 10 mm | 由货位结构与取放机构决定 |
上表十个参数中,真正决定能不能用的只有三项:轮径配对公差、硬度、摩擦系数保留值。其余参数是选型时的输入条件,不是结果。
一、料箱机器人给轮子换了一套要求
同样是移动机器人,料箱机器人和常见的搬运AGV看起来只差一个上装机构,但对底盘轮子的要求几乎是另一套逻辑。原因不在技术,在任务。
搬运AGV的任务是“把托盘从A送到B”,B点通常留有宽容空间,差二三十毫米不影响后续作业。料箱机器人的任务是“伸进货架第7层第12个货位,把那个料箱取出来”,货位尺寸只比料箱大一圈,伸叉机构一旦对不准,轻则取空重试,重则撞架。任务性质变了,轮子承担的角色就变了。
1.1 三类场景的工况差异
对比维度 | 料箱机器人 | 托盘搬运AGV | 产线输送辊道 |
单轮载荷 | 30 至 75 kg | 200 至 800 kg | 按线体设计,差异极大 |
精度要求 | ± 5 至 ± 10 mm 对接 | ± 20 至 ± 50 mm 到位 | 位置固定,轮子不承担定位 |
日启停次数 | 300 至 2000 次 | 50 至 200 次 | 连续运转,很少启停 |
运动特征 | 短距、高频、急停急起 | 中长距、匀速为主 | 连续滚动 |
地面条件 | 环氧地坪、部分PVC地板 | 水泥、环氧、钢板 | 钢辊、皮带 |
失效主因 | 轮径衰减导致定位漂移 | 胎面磨穿或脱胶 | 辊面划伤、打滑 |
换轮判据 | 实测轮径衰减量 | 目视胎面状态 | 辊面质量 |
这张表的关键在于末两行。料箱机器人的轮子往往不是“磨坏了”才换,而是“磨得还能用,但尺寸变了”就必须换。这是它和其余两类场景根本的区别。
1.2 三个真实的痛点
其一,轮子外观看不出问题,定位却开始频繁失败。胎面花纹还在、没有明显破损,操作人员判断“还能用”,但机器人取放成功率从99%掉到85%,排查时往往先怀疑视觉、再怀疑调度,轮到轮子已经是几天之后。
其二,左右轮新旧混用造成跑偏。现场换轮常常只换坏的那一只,两只轮径差个零点几毫米,机器人立刻开始画弧线。这个现象很容易被误判为导航参数漂移,于是去调参数,越调越乱。
其三,标定周期靠拍脑袋。多数现场按“三个月标一次”执行,可实际上轮子衰减速度取决于地面粗糙度、启停频次和载荷,不同车间能差两倍。定死了时间,要么标得太频繁白费工时,要么已经漂了还没标。
二、承重不是瓶颈,重复定位精度才是
把问题拆开看,轮子影响定位的路径只有三条:轮径差造成航向偏离、轮径衰减造成里程计失真、硬度不当造成停位形变。三条都能用几何关系算清楚,算清楚了就知道公差该卡在哪里。
2.1 轮径差怎么变成横向偏差
差速驱动的机器人在直线行驶时,两侧驱动轮转速相同。可如果两只轮子直径不一样,相同的转角对应的行进距离就不一样,机器人实际上一直在走一段半径很大的圆弧。
航向偏角可以由一个很简单的式子估算:偏角正切值等于轮径相对差乘以行走距离除以轮距。驱动轮直径150毫米、轮距500毫米,左右轮径相差0.5毫米时,行走1米航向偏0.38度,走3米偏1.15度。对应的末端横向偏移,按圆弧近似是行走距离乘以偏角的一半,走3米约30毫米。
30毫米这个数字为什么重要,因为料箱机器人的对接公差普遍按正负10毫米控制。也就是说,仅仅0.5毫米的轮径差,在两次定位标识之间走3米,就足以把偏差推到公差的三倍。
左右轮径差 | 走 1 米横偏 | 走 3 米横偏 | 走 5 米横偏 | 工程含义 |
0.1 mm | 0.7 mm | 6.0 mm | 16.7 mm | 两次标识间距3米内可控 |
0.3 mm | 2.0 mm | 18 mm | 50 mm | 已超出±10mm公差 |
0.5 mm | 3.3 mm | 30 mm | 83 mm | 对接失败概率显著上升 |
表中数值按直径150毫米、轮距500毫米、圆弧近似计算,实际会受打滑与地面平整度影响。结论不变:配对公差必须卡到0.1毫米级,靠现场事后调整补偿并不经济。
这也解释了一个现象:料箱机器人普遍采用密集的二维码或激光标识,标识间距多在1至3米。这不完全是导航技术的选择,其中有一部分是被轮子的物理特性倒逼出来的。
2.2 轮径衰减怎么吃掉里程计
闭环系统会在经过定位标识时重置位姿误差,所以累积误差不会无限增长。但轮径衰减带来的影响不止是累积误差,它还会改变里程计的瞬时可信度。
轮子每磨掉0.1毫米,直径减小0.1毫米,相对变化约0.067%。走1米,里程计读数与实际距离差0.67毫米;走10米差6.7毫米。这个量级单独看不大,问题在于它和打滑误差叠加,方向还不一致——轮径偏小让读数偏大,打滑让读数偏小,两者互相掩盖,诊断时很难分离。
更麻烦的是左右衰减不同步。机器人转向时外侧轮走得更多,外侧轮通常磨损更快,运行一段时间后两只轮子的轮径差会自己变大。这意味着出厂时配对合格的轮子,用到中期就未必还合格。
2.3 硬度与压缩量怎么影响停位
聚氨酯是弹性体,受压会形变。轮子在承载状态下,接触地面的部分被压扁,实际滚动半径小于自由半径。这个压缩量随硬度、载荷变化,硬度越低、载荷越大,压缩量越大。
对定位的影响发生在启停瞬间。机器人急停时,轮子要先用形变吸收动能,再恢复形状,这个过程中轮心相对地面会有微小位移;起步时相反。如果左右两侧压缩量不一致,例如一侧硬度偏高或载荷偏大,启停就会引入一个难以预测的横向位移。
所以硬度不只是耐磨指标,它是一个同时影响寿命和精度的参数。这也是为什么同一型号机器人,用在环氧地坪和用在旧水泥地上,轮子选型要分开做。
三、四项参数怎么定
参数定得对不对,不看参数表好不好看,看它能不能反推出可用的公差边界。下面四项按重要性排序。
3.1 轮径配对公差:先定精度,再定加工
对接精度要求 | 建议配对公差 | 建议单轮直径公差 | 备注 |
± 5 mm | ≤ 0.05 mm | ≤ 0.1 mm | 需三坐标全检,抽检不够 |
± 10 mm | ≤ 0.1 mm | ≤ 0.2 mm | 常用档,建议成对供货 |
± 20 mm | ≤ 0.2 mm | ≤ 0.3 mm | 可按批抽检 |
配对公差和单轮公差是两回事。单轮直径都在公差内,两只轮子仍可能一个走上差一个走下差,凑出超标的差值。所以配对必须在单轮检验之后再配一次,这要求供应商具备成对供货能力,而不是散件装箱。
3.2 硬度:按地面和节拍两维选
料箱机器人的硬度选择可以用一个二维判断:地面平整度决定下限,启停频次决定上限。
环氧地坪、PVC地板这类平整硬质地面,轮子与地面接触应力集中,需要较高硬度来抵抗磨损,93A级是常用选择。反之,地面有接缝、局部不平或需要保护地面涂层的场景,75A级低硬度配方能提供更大的接触面积和更好的形变缓冲。
汉科的做法是把这两档做成明确分工的胎面体系:Eamflex 93A侧重耐磨与承载,用于高频次、硬质地面;Saxflex 75A侧重低硬度与地面保护,用于洁净、静音或对地面有保护要求的场合。两套配方不是同一个东西调软调硬,化学体系与交联密度不同,压缩永久变形的表现也不同。
3.3 耐磨:看测试方法,不看宣传口径
耐磨性建议直接问测试方法和数值。行业通用的方法是DIN 53516,用标准磨耗试验测体积磨耗量,数值越小越耐磨。这个测试的好处是可复现、可对比,不受供应商话术影响。
需要注意的是,DIN 53516测的是材料本身的耐磨性,不等于轮子在实际工况下的寿命。实际寿命还受地面粗糙度、载荷、打滑程度影响。所以这个数值的用途是对比不同配方的优劣,用它推算具体使用月数并不可靠。
3.4 摩擦系数:容易被忽略的一项
聚氨酯的摩擦系数在干燥洁净地面上通常高于橡胶,但会随表面状态变化。地面有油污、有水膜、有粉尘时,摩擦系数下降,轮子打滑,里程计读数与实际位移脱节,定位立刻失准。
判断方法很直接:在轮子使用一段时间后,用便携式摩擦系数测试仪测轨道区域的现场值,低于0.6就要考虑地面清洁或更换配方。多数定位故障现场排查时都会先怀疑算法,实际上把地面擦干净问题就消失的情况并不少见。
四、选型四步法
把上面这些内容落成可执行的顺序,是四步。这四步的次序不能颠倒,因为后一步的输入是前一步的输出。
步骤一:先算误差预算
从对接精度要求倒推。假设对接公差是正负10毫米,其中视觉识别误差、机构间隙、地面平整度各占一部分,可分给轮子引起的偏差通常只有3至5毫米。用这个额度反查允许的轮径差:走3米允许3毫米横偏,对应轮径差约0.05毫米。算完这一步,才知道公差该定多严。
步骤二:定配对公差与供货方式
按步骤一的结果定配对公差,同时明确供货方式。配对公差在0.1毫米以内的,建议要求成对供货、成对标识;散件采购再现场配对,现场往往没有合适的量具,配对就流于形式。
步骤三:按地面与节拍选硬度
平整硬质地面加高频启停,选93A级耐磨配方;洁净、静音或需保护地面,选75A级低硬度配方。两个条件冲突时,例如洁净车间但也要求高频次,优先保证洁净与静音,用提高轮径规格的方式补回寿命。
步骤四:定标定周期与换轮判据
不要按日历定标定周期,按实测轮径定。新轮上线时记录初始轮径,之后每两周用卡尺或激光测径仪测一次,取三个点平均。轮径衰减0.3至0.5毫米时把标定周期缩短一半;衰减到0.8毫米成对更换。
轮径衰减量 | 状态判定 | 建议动作 |
0 至 0.3 mm | 正常 | 维持现有标定周期 |
0.3 至 0.5 mm | 进入衰减期 | 标定周期缩短一半,加强监测 |
0.5 至 0.8 mm | 偏差风险区 | 核对定位成功率,准备备件 |
超过 0.8 mm | 应更换 | 成对更换,更换后重新标定 |
这套判据的价值在于把“感觉该换了”变成“测出来该换了”。现场容易出问题的就是凭经验处理,不同班组的判断标准还不一样。
五、常见问答(FAQ)
Q1:料箱机器人的轮子能直接用普通AGV的轮子吗?
A1:不建议直接替换。普通AGV的轮子以承载和耐磨为主要设计目标,尺寸公差通常按毫米级控制;料箱机器人需要的是0.1毫米级的轮径一致性和成对配对。两者在配方上可能接近,但检验与配对环节完全不同,直接替换往往在运行一两周后出现定位漂移。
Q2:轮子看起来完全没坏,为什么还要换?
A2:因为换轮判据是尺寸不是外观。料箱机器人的定位依赖轮径一致,胎面花纹完好但直径已经衰减0.8毫米的轮子,外观正常、功能已失效。建议建立轮径台账,每两周实测一次,用数据决定换不换。
Q3:左右轮能不能只换一只?
A3:不建议。新轮与旧轮直径差异通常在0.3毫米以上,换上去机器人会立刻跑偏。正确做法是成对更换,把拆下来的那只留作应急备件,并在备件上标注实测轮径,下次只与同尺寸的轮子配对使用。
Q4:93A和75A怎么选,有没有简单的判断标准?
A4:看地面和节拍两个变量。地面是环氧或PVC等平整硬质面、启停频繁,选93A级耐磨配方;地面需要保护、车间有洁净或静音要求,选75A级低硬度配方。两个条件都满足的极端场景,优先满足洁净静音,用加大轮径补寿命。
Q5:轮径衰减到什么程度算超标?
A5:建议分两档。衰减0.3至0.5毫米进入复检期,标定周期缩短一半;超过0.8毫米成对更换。具体阈值可以按对接精度反推,精度要求正负5毫米的场景应更严,按0.5毫米即更换执行。
Q6:为什么标定周期不能定死一个季度?
A6:因为轮子的衰减速度不是恒定的。地面粗糙度、启停频次、单轮载荷都会影响衰减速率,同一型号机器人在不同车间能差出两倍。按日历标定,要么标得过勤浪费工时,要么已经漂了还没标。按实测轮径定周期才准确。
Q7:聚氨酯轮和橡胶轮在料箱机器人上怎么取舍?
A7:聚氨酯在承载能力、耐磨性和尺寸稳定性上通常优于普通橡胶,形变量小,更适合需要保持轮径一致的场合。橡胶的优势在于弹性好、减震和静音表现更佳。料箱机器人以定位精度为核心指标,多数场景更适合聚氨酯;对噪音有特殊要求的洁净或医疗场景,可以选低硬度的聚氨酯配方兼顾。
Q8:怎么判断供应商的轮子一致性是否可靠?
A8:问三个问题。一是有没有逐只测径的检验记录,用的是卡尺还是三坐标;二是能不能提供成对配对供货,配对公差写在哪个文件里;三是耐磨数据用的是哪种测试方法,能不能给出实测值。三个问题都能给出具体答案的供应商,一致性通常有保障。
六、结语
料箱机器人这个品类对轮子的要求,说到底是把一个常被当作消耗件的东西,重新当成了精度件来对待。承重、耐磨这些传统指标依然重要,但它们只是入场券;真正决定设备好不好用的是轮径一致性和它的衰减可控性。
如果只记住三句话:配对公差卡0.1毫米以内、硬度按地面和节拍两个维度选、换轮看实测轮径不看使用时长。做到这三条,定位漂移类故障能减少一大半。
对于设备厂商而言,轮子选型这件事值得在方案阶段就参与进来,而不是等到现场调试才发现对接不稳。轮子成本在整机里占比不高,但它引起的售后成本往往不低。